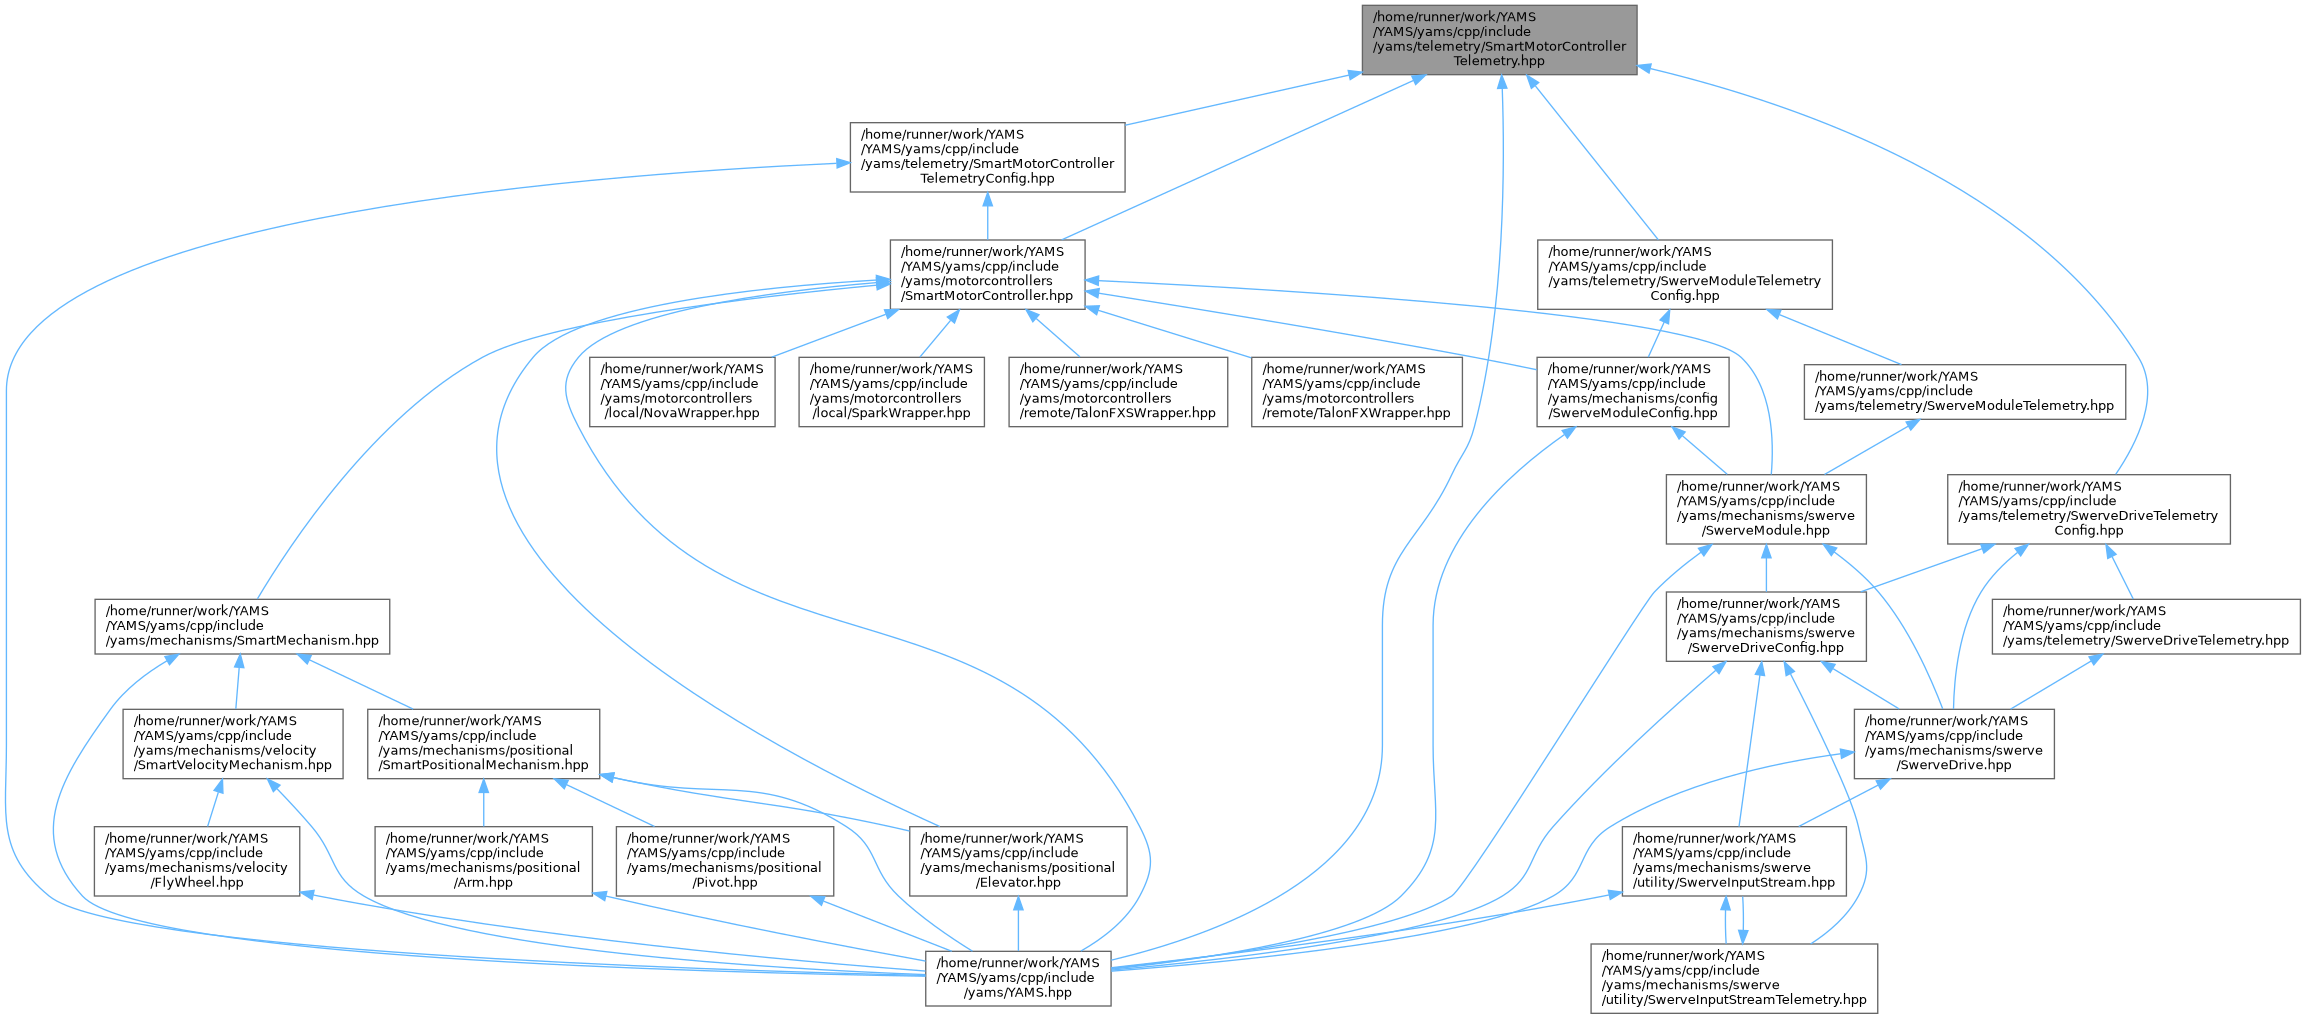
#include <memory>
#include <optional>
#include <string>
#include <unordered_map>
#include <utility>
#include <vector>
#include <wpi/datalog/DataLog.hpp>
#include <wpi/nt/BooleanTopic.hpp>
#include <wpi/nt/DoubleTopic.hpp>
#include <wpi/nt/NetworkTable.hpp>
#include <wpi/system/DataLogManager.hpp>
#include <wpi/util/json.hpp>
#include "yams/motorcontrollers/SmartMotorControllerConfig.hpp"
Go to the source code of this file.
|
| enum class | yams::telemetry::DoubleTelemetryField {
yams::telemetry::ExponentialProfileKV
, yams::telemetry::ExponentialProfileKA
, yams::telemetry::ExponentialProfileMaxInput
, yams::telemetry::TrapezoidalProfileMaxVelocity
,
yams::telemetry::TrapezoidalProfileMaxAcceleration
, yams::telemetry::TrapezoidalProfileMaxJerk
, yams::telemetry::TunableClosedLoopControllerSlot
, yams::telemetry::ActiveClosedLoopControllerSlot
,
yams::telemetry::kS
, yams::telemetry::kV
, yams::telemetry::kA
, yams::telemetry::kG
,
yams::telemetry::kP
, yams::telemetry::kI
, yams::telemetry::kD
, yams::telemetry::TunableSetpointPosition
,
yams::telemetry::SetpointPosition
, yams::telemetry::TunableSetpointVelocity
, yams::telemetry::SetpointVelocity
, yams::telemetry::SetpointForce
,
yams::telemetry::ClosedLoopPeriod
, yams::telemetry::VelocityMeasurementDelay
, yams::telemetry::TunableVoltage
, yams::telemetry::OutputVoltage
,
yams::telemetry::StatorCurrent
, yams::telemetry::StatorCurrentLimit
, yams::telemetry::SupplyCurrent
, yams::telemetry::SupplyCurrentLimit
,
yams::telemetry::MotorTemperature
, yams::telemetry::MeasurementPosition
, yams::telemetry::MeasurementVelocity
, yams::telemetry::MeasurementAcceleration
,
yams::telemetry::MeasurementLowerLimit
, yams::telemetry::MeasurementUpperLimit
, yams::telemetry::MechanismPosition
, yams::telemetry::MechanismVelocity
,
yams::telemetry::MechanismAcceleration
, yams::telemetry::MechanismLowerLimit
, yams::telemetry::MechanismUpperLimit
, yams::telemetry::RotorPosition
,
yams::telemetry::RotorVelocity
, yams::telemetry::ExternalEncoderPosition
, yams::telemetry::ExternalEncoderVelocity
, yams::telemetry::ClosedloopRampRate
,
yams::telemetry::OpenloopRampRate
} |
| |
| enum class | yams::telemetry::BooleanTelemetryField {
yams::telemetry::MechanismUpperLimit
, yams::telemetry::MechanismLowerLimit
, yams::telemetry::TemperatureLimit
, yams::telemetry::VelocityControl
,
yams::telemetry::ElevatorFeedForward
, yams::telemetry::ArmFeedForward
, yams::telemetry::SimpleMotorFeedForward
, yams::telemetry::MotionProfile
,
yams::telemetry::MotorInversion
, yams::telemetry::EncoderInversion
, yams::telemetry::TunableVoltageEnabled
} |
| |